让设计问题,早于实机暴露。
通过虚拟设备观察姿态、关节行程与动作过程,在设计仍可调整时讨论问题,减少“设备做出来才发现”的被动。
设备仿真 · PULSAR STUDIO
设备还未制造,先在虚拟环境里把动作跑起来。借助 AI 搭建仿真场景,验证机构运动、传感器反馈和控制配合,减少实机阶段的反复试错,为交付争取更多主动。
讨论设备仿真需求产品实录
完整观看 Pulsar Studio 如何导入模型,由 AI 协助搭建场景、配置机构与 EtherCAT 轴,并通过控制应用实时驱动虚拟设备。
给团队带来的改变
通过虚拟设备观察姿态、关节行程与动作过程,在设计仍可调整时讨论问题,减少“设备做出来才发现”的被动。
把机构运动、传感器触发和控制顺序放在同一场景中,让团队围绕看得见的反馈对齐理解,减少跨专业沟通中的反复。
通过兼容接口连接控制软件,在等待实机的阶段推进动作和信号验证,减少现场集中处理问题的压力。
从具体任务,到可验证的成果
带上已有模型、关节位置、行程范围和控制信号,确定这次仿真要观察什么。
在 Pulsar Studio 中整理对象、配置机构关系、检查场景引用,建立可继续编辑的仿真场景。
观察机构运动和传感器反馈;接口兼容时接入控制软件,根据结果调整配置并再次验证。
把价值放进真实的工作场景
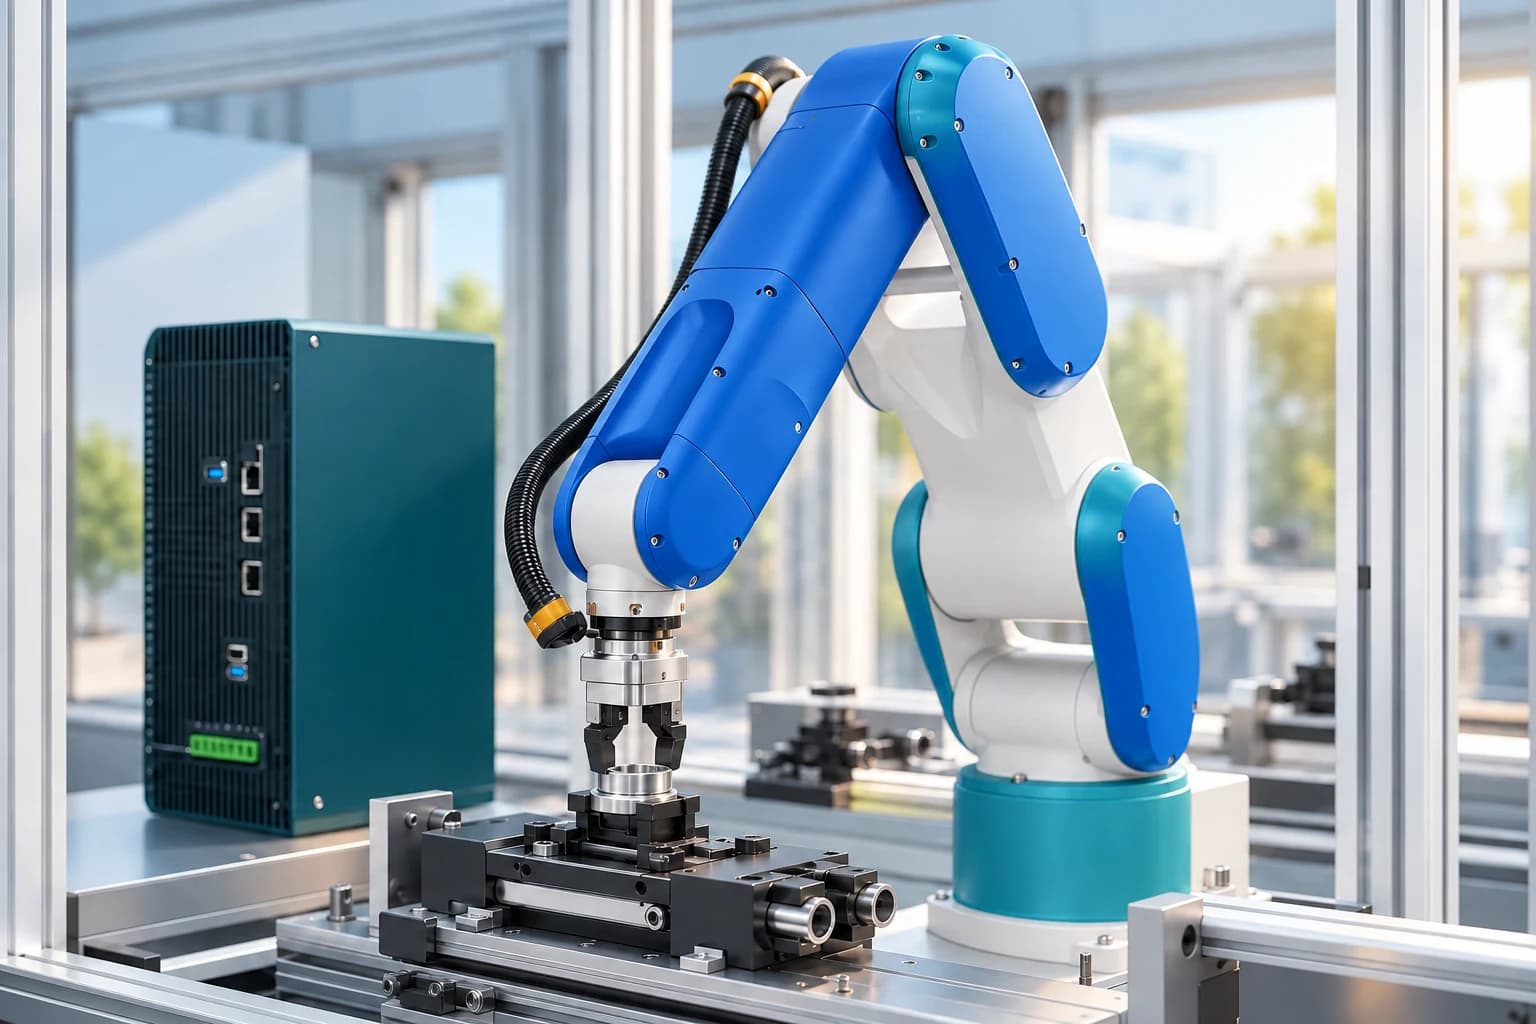
以装配工位为例:在虚拟场景中配置夹爪机构与检测区域,观察运动过程及信号变化,让机械与控制工程师一起讨论控制顺序应该如何响应。
客户价值:让机械与控制团队更早发现配合问题,把修改前移到虚拟阶段,减少实机返工与现场调试压力。
产品体验
Pulsar Studio 把模型、机构、传感器和控制连接组织成可运行的虚拟设备。AI 协助场景搭建,EtherCAT、Modbus 等接口连接控制联调,让机械设计与控制逻辑更早在同一场景中对话。
选一个关键机构或工位,提前跑通动作与信号配合,为实机制造和现场交付做好准备。